Robot intelligent de rééducation motrice guidé par vision IA
Un robot qui apprend le geste du thérapeute et le reproduit pour guider le patient.
La rééducation motrice repose sur la répétition régulière et précise d'exercices. Son efficacité dépend d'une supervision constante par un kinésithérapeute — une ressource rare et coûteuse, en particulier dans les zones éloignées. Sans encadrement, les erreurs de mouvement se multiplient et la régularité du traitement diminue.
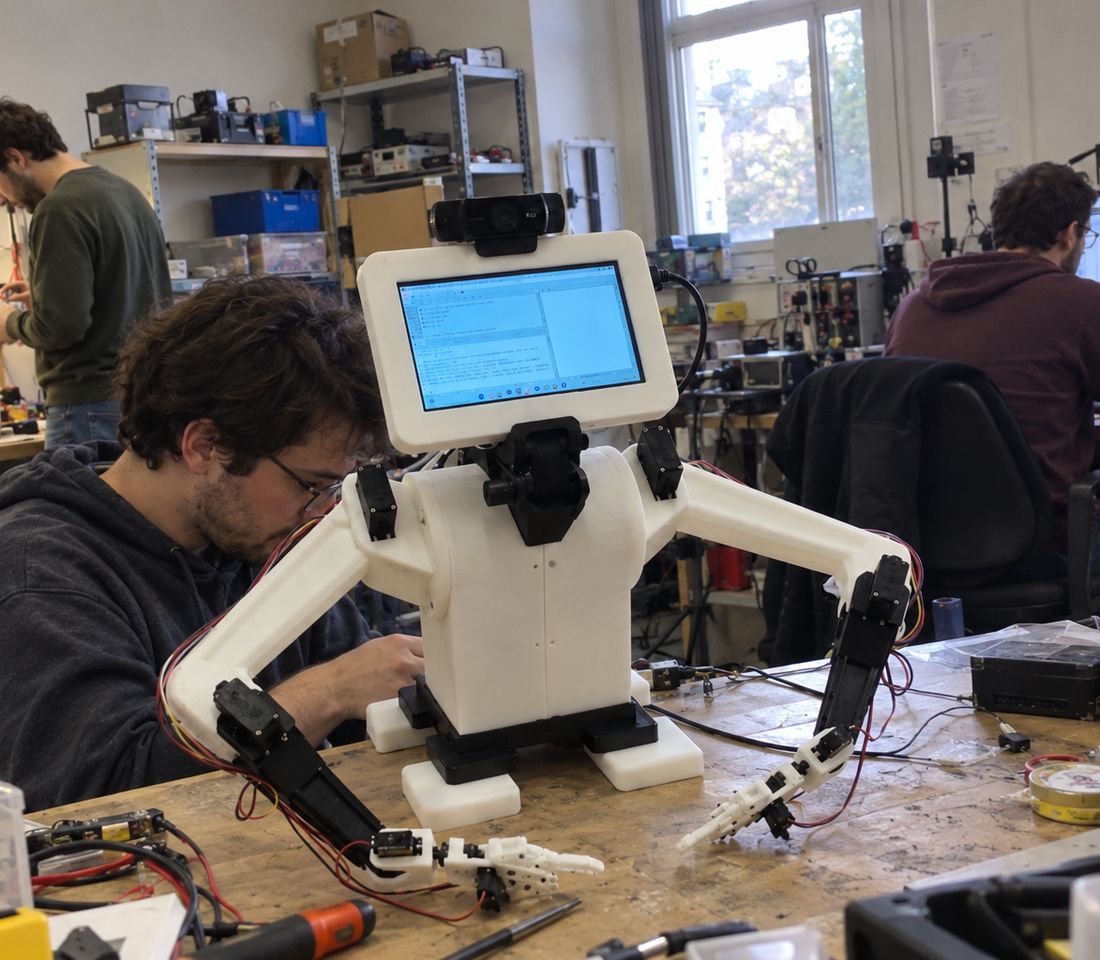
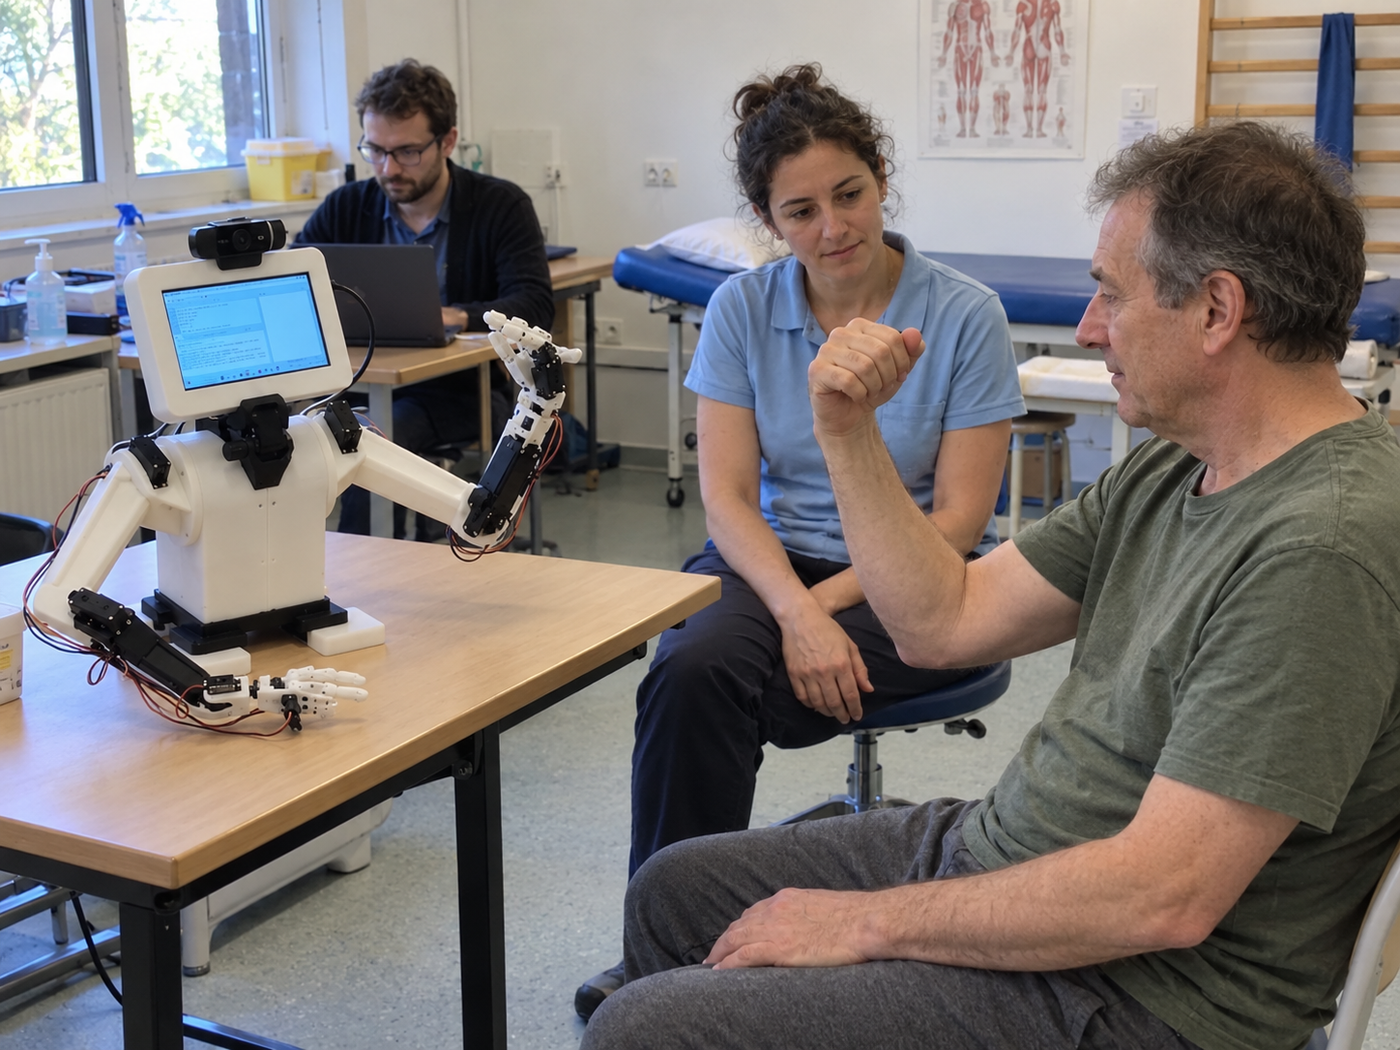
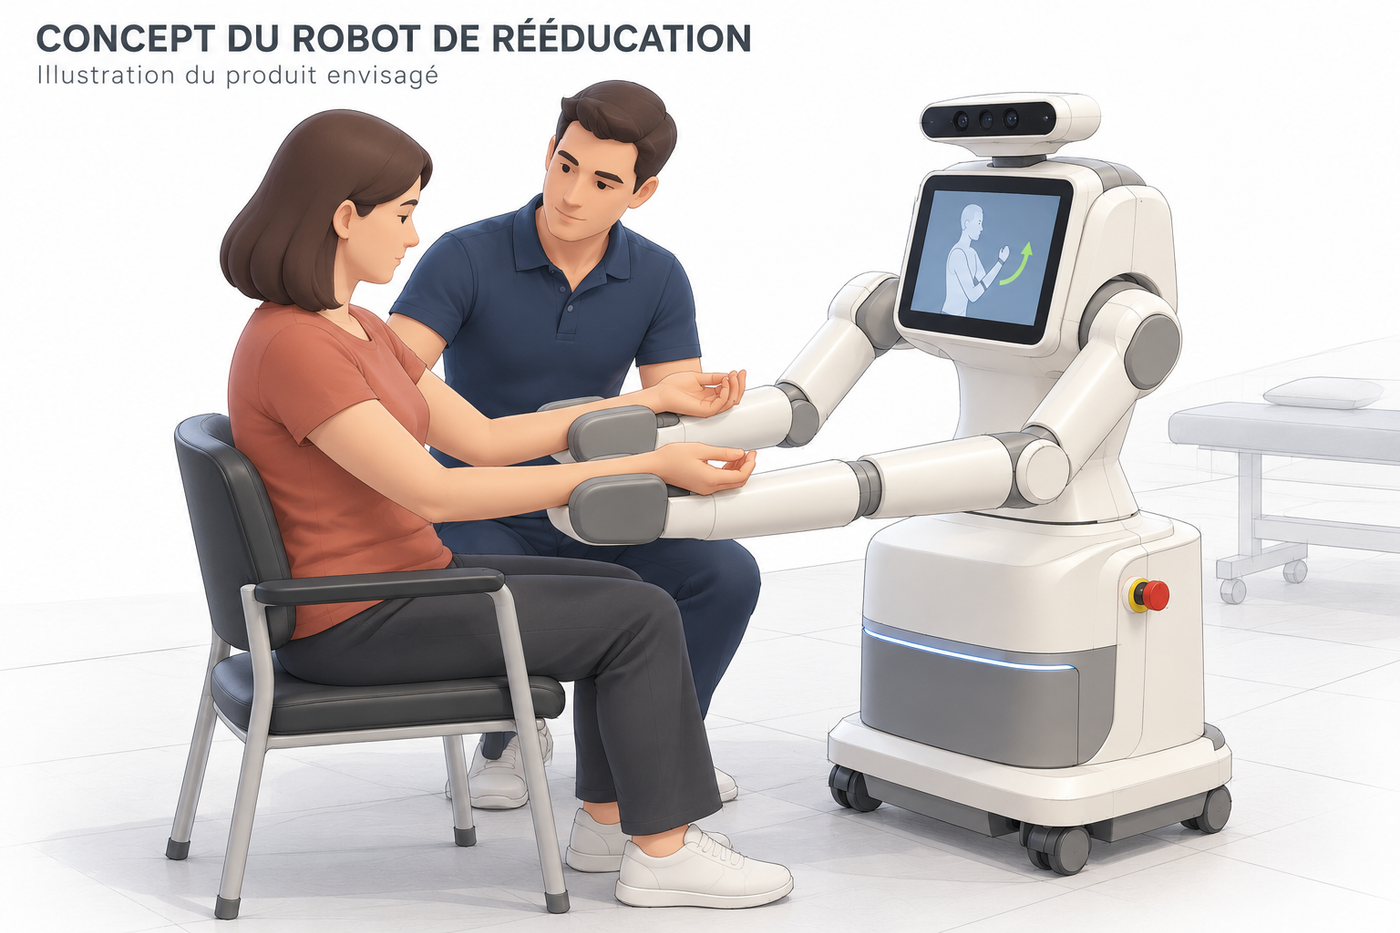
Le thérapeute réalise l'exercice une seule fois devant la caméra. Des algorithmes de vision par ordinateur extraient les angles de l'épaule, du coude et du poignet, puis le robot à deux bras rejoue la séquence à l'identique — même ordre, même rythme, mêmes amplitudes — pour guider le patient en autonomie, avec des limites de sécurité adaptées.
- 01Capture vidéoLe thérapeute effectue l'exercice devant une caméra 1080p.
- 02Analyse par vision IADétection des articulations et calcul des angles image par image.
- 03MémorisationAngles et timing enregistrés pour constituer une bibliothèque d'exercices.
- 04Restitution robotiséeLe robot rejoue l'exercice avec des amplitudes et une vitesse limitées.
| Structure | PLA imprimé en 3D |
|---|---|
| Masse | ≈ 1,5 kg — pose sur table |
| Cinématique | 2 bras · 3 articulations chacun |
| Amplitude | Jusqu'à 180° |
| Actionneurs | Servomoteurs |
| Contrôle | Arduino Uno · liaison USB |
| Vision | Caméra 1080p |
- Limites d'amplitude par articulation
- Vitesse adaptée à l'état du patient
- Arrêt immédiat en cas d'anomalie
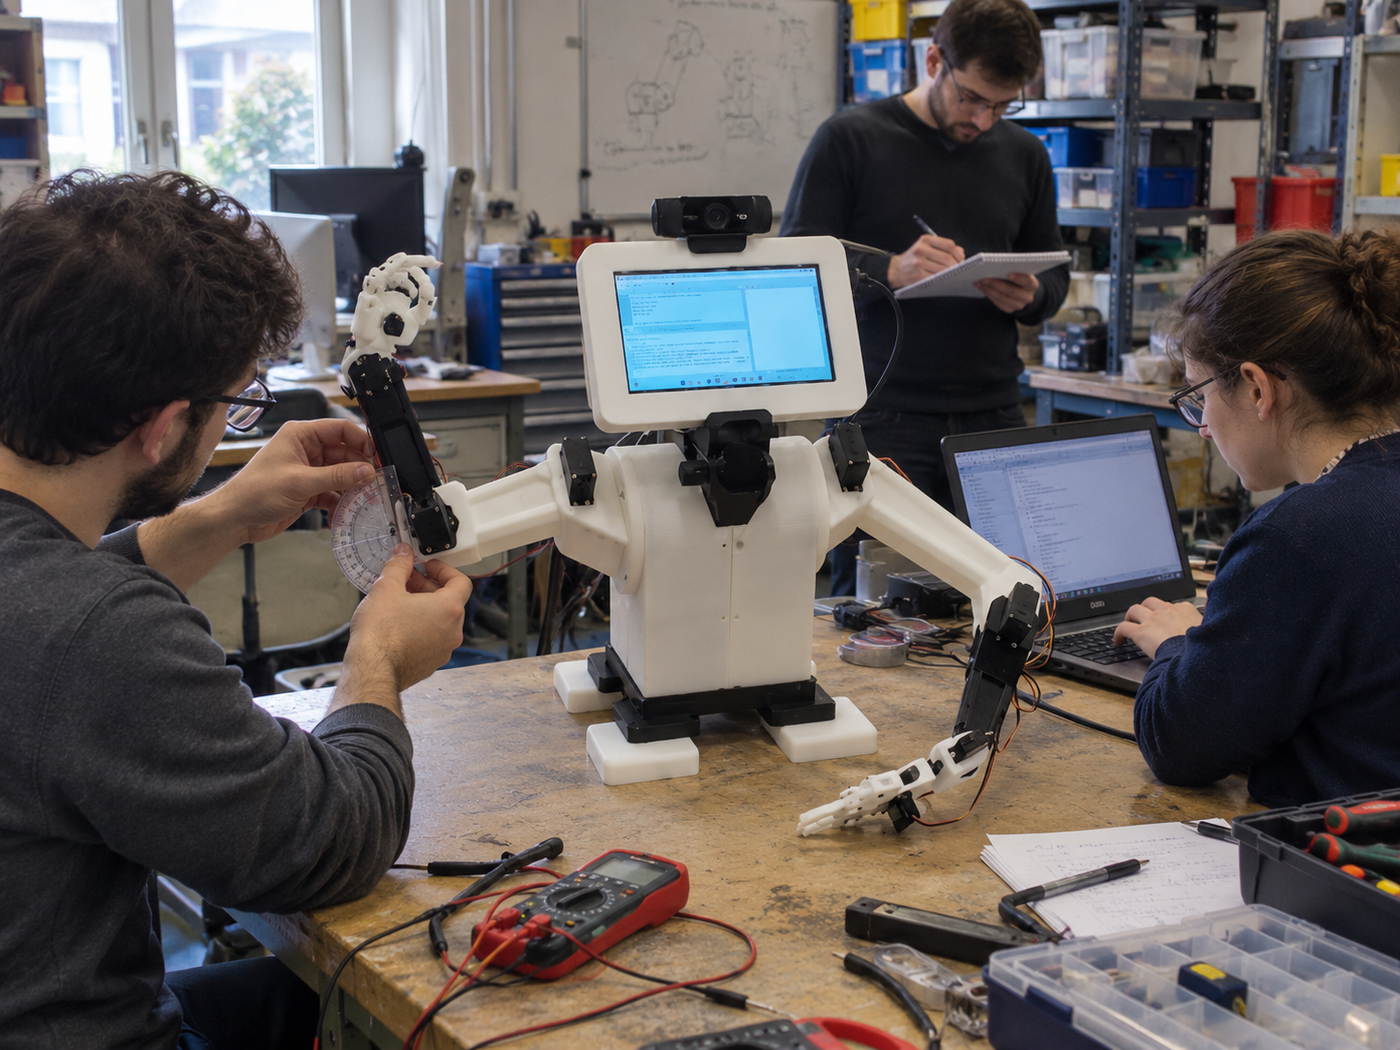
Le projet en images
Prochaines évolutions
- Extension au cou, au dos et aux membres inférieurs
- Évaluation automatique du patient et rapports pour le praticien
- Suivi à distance via une plateforme de télémédecine
- Version compacte pour un usage à domicile
Ce prototype vous intéresse ?
Partenariat, essais complémentaires ou industrialisation avec C2S Engineering : échangeons.